Inspection embarquée sur bras robot
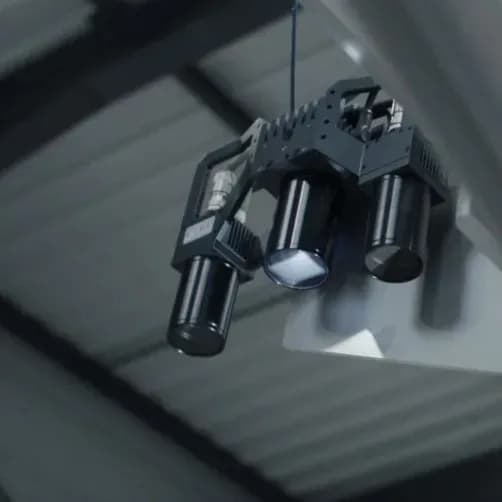
Monter la caméra directement sur le bras robotisé permet de combiner guidage et contrôle qualité en un seul cycle, sans poste d’inspection dédié, pour réduire l’empreinte ligne et le temps de cycle.
Automatisez vos tâches complexes de picking, de dévracage et d’assemblage. Nos solutions de vision libèrent vos robots de la rigidité des outillages mécaniques.
Monter la caméra directement sur le bras robotisé permet de combiner guidage et contrôle qualité en un seul cycle, sans poste d’inspection dédié, pour réduire l’empreinte ligne et le temps de cycle.
Le guidage robot par vision positionne chaque composant avec une précision sub-millimétrique pour les opérations d’insertion, de vissage ou de clipsage, même lorsque la pièce arrive dans une pose non contrôlée.
Volailles, légumes, pâtisseries : la saisie de produits non rigides ou irréguliers en bac ou sur tapis mouvant exige une vision capable de gérer la déformation, la brillance et la variabilité morphologique à cadence industrielle.
Couches mixtes, colis désorganisés, hauteurs variables : les algorithmes de vision 3D détectent chaque unité et calculent la séquence de dépilage optimale pour un fonctionnement autonome sans intervention humaine.
La vision industrielle identifie et classe en temps réel des flux hétérogènes par nature, forme ou couleur, pour guider un robot de tri avec une précision inaccessible aux systèmes de détection classiques.
La localisation 3D de pièces en vrac permet au robot de calculer la prise optimale sans préhenseur dédié ni alimentation organisée. Chez Psycle, les modèles de vision s’adaptent à la diversité des formes et des matériaux.
.01
Nous réalisons une calibration œil-main, fixe ou embarquée, pour garantir une précision constante du guidage robot dans tout l’espace de travail de la cellule.
Alignez les repères caméra et robot en quelques minutes grâce à nos outils de calibration guidée, sans calculs matriciels manuels ni expertise en vision 3D.
.02
Nous sélectionnons le capteur 3D adapté à vos pièces et à votre environnement : stéréovision, temps de vol ou lumière structurée, selon la précision attendue.
Des drivers natifs pilotent les principaux capteurs 3D du marché et vous livrent des nuages de points déjà filtrés et débruités, prêts pour la localisation.
.03
Nos algorithmes isolent la pièce cible et calculent sa pose (X, Y, Z, Rx, Ry, Rz) en tenant compte des obstacles et des limites articulaires de votre robot.
Une API de localisation géométrique et des fonctions anticollision vous permettent de définir des points de saisie sûrs et optimisés pour chaque référence.
.04
Nous intégrons le dialogue entre le système de vision et votre baie robot, de la transformation des repères jusqu’à la transmission des trajectoires.
Des bibliothèques de communication transmettent trajectoires et coordonnées avec une latence minimale, via sockets, EtherNet/IP ou PROFINET.
Cette rapidité d’appropriation est décisive pour le conditionnement à façon, où la diversité des produits et la fréquence des changements rendent la reprogrammation classique trop coûteuse. En s’adaptant à un nouveau produit en une trentaine de minutes, la solution Psycle permet de traiter des séries variées sans sacrifier la productivité. La flexibilité cesse d’être un compromis sur les cadences.
L’intérêt du temps masqué est direct : il réduit, voire annule, le temps que le robot passerait à attendre une décision de la vision. Sur une opération cadencée, chaque seconde gagnée par cycle se multiplie sur toute la production. C’est l’un des leviers par lesquels les solutions Psycle réduisent les temps de cycle des robots grâce à l’IA, sans changer le robot lui-même.
La différence tient à l’emplacement de la caméra. En vision embarquée, le module est monté sur le bras du robot : il ne voit que ce qui entoure le préhenseur, et l’on doit attendre la fin du geste pour observer autre chose — on dépend donc du temps de cycle. En vision déportée, la caméra est séparée du robot : elle observe où l’on veut, quand on veut, indépendamment du mouvement en cours.
Le dévracage 3D couvre deux grandes configurations : la reprise de pièces en bac ou sur palette — typique de la dépalettisation — et la prise de produits en vrac directement sur convoyeur, fréquente en conditionnement à façon. Psycle conçoit ces applications pour absorber les variations de produit comme de présentation sans reprogrammation lourde : une nouvelle référence est prise en charge en quelques dizaines de minutes, ce qui en fait une solution réaliste pour les lignes à fortes variations de format.
Dans l’industrie, la vision 3D sert principalement à guider des robots sur des tâches qu’une 2D ne peut pas traiter : prélever des pièces en vrac, dépalettiser, ou localiser un produit dont la position varie à chaque cycle. Les applications Psycle exploitent cette localisation en temps réel pour que les machines s’adaptent à des produits non positionnés et à des environnements variables, sans gabarit ni calage mécanique.
Au-delà de la localisation, le guidage par vision sert surtout à gagner en performance et en flexibilité : un robot qui voit peut traiter des produits en vrac, absorber les variations de position et réduire ses temps de cycle. Les solutions de guidage Psycle s’appuient sur l’IA pour que les machines s’adaptent aux environnements variables avec une fluidité proche du geste humain, là où un robot classique exigerait un positionnement parfait.
Chaque échec de saisie raconte quelque chose : une pièce mal présentée, une référence jamais rencontrée, une dérive qui s’installe. Grâce à notre plateforme de supervision, vos cellules robotisées ne se contentent plus d’enchaîner les cycles : elles historisent les images des prises manquées, analysent les tendances et vous alertent avant que le taux de réussite ne décroche.
les solutions psycle
Localisation, préhension, dépose : adaptez la précision de vos robots aux contraintes réelles de votre ligne.